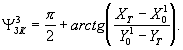Патент на изобретение №2240589
|
||||||||||||||||||||||||||
(54) СПОСОБ АВТОМАТИЧЕСКОГО УПРАВЛЕНИЯ ЛЕТАТЕЛЬНЫМ АППАРАТОМ ПРИ ВЫХОДЕ НА ЛИНИЮ ВЗЛЕТНО-ПОСАДОЧНОЙ ПОЛОСЫ
(57) Реферат:
Изобретение относится к области авиационного приборостроения. Способ включает формирование сигналов о заданном курсе и линейной дальности до точки касания заданной вынесенной окружности в системе координат, связанной с взлетно-посадочной полосой, формирование сигнала о программном значении высоты, формирование сигналов управления нормальной перегрузкой, формирование сигнала управления креном, формирование сигналов управления изменением углового положения ЛА. Дополнительно формируют сигнал критической дальности до точки касания вынесенной окружности в зависимости от значений курса, минимально возможного радиуса разворота и радиуса заданной вынесенной окружности. Формируют управляющий сигнал заданного угла крена с момента совпадения значения сигнала линейной дальности до точки касания вынесенной окружности со значением сигнала критической дальности. Когда сигнал линейной дальности до точки касания новой вынесенной окружности с радиусом, равным минимально возможному радиусу разворота, станет равным нулю, после прохождения заданной вынесенной точки выхода происходит выравнивание ЛА по линии взлетно-посадочной полосы. Изобретение позволяет повысить точность формируемой траектории летательного аппарата. 3 ил.
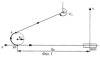
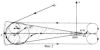
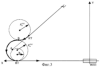
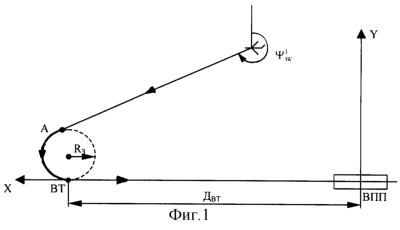
Предлагаемое изобретение относится к области авиационного приборостроения. Известны способы управления летательным аппаратом (ЛА), реализующие вывод ЛА на линию, направленную вдоль продольной оси взлетно-посадочной полосы (ВПП), при заходе на посадку, описанные в следующих источниках – [1], [2] с. 11-21, [3] с. 221. В способе управления предпосадочными маневрами МТКК Space Shuttle [2] предпосадочное движение разбивается на четыре фазы: 0) s-образные развороты, 1) полет на точку касания вынесенного по линии ВПП цилиндра, 2) полет по цилиндру для выравнивания текущего направления на направление ВПП, 3) предзавершающее управление. Фаза s-образных разворотов имеет место, когда ЛА обладает избыточным запасом условной энергии, избыток которой он ликвидирует на этой фазе до подхода к аэродрому. После этого фазы 1-3 выполняются только с минимально необходимым (в пределах возможной точности) уровнем энергии. Такой способ управления целесообразно использовать для управления ЛА, выполняющими возврат на аэродром в режиме планирования (таким является МТКК Space Shuttle), поскольку для этого типа ЛА посадка должна быть выполнена с первого захода и наличие большой избыточной энергии на фазах 1-3 недопустимо с точки зрения безопасности полета. Использование такого способа управления для ЛА, управляемого при возврате двигателями, приводит к возникновению недостатков, связанных с тем, что не всегда является целесообразным рассеивание энергии (гашение скорости и снижение) на большом удалении от аэродрома. Кроме этого, в зависимости от создавшейся в районе аэродрома воздушной обстановки, возможно, что ЛА не сразу будет принят на аэродром, а будет находиться в зоне ожидания или вынужден будет выполнить повторный заход на посадку (для гражданских ЛА нормальным считается уход на повторный заход до 3% из всех заходов на посадку (см. [4], с. 31). Таким образом, данный способ управления имеет недостатки, связанные с уменьшением безопасности полета и выполнением не всегда оптимального управления, если способ применяется для ЛА, имеющего избыточный запас энергии при возврате на аэродром посадки. В способе управления, описанном в регламенте эксплуатации изделия 911-02 (см. [1]), управление ЛА осуществляется первоначально на точку А касания окружности (см. фиг. 1), вынесенной по оси ВПП на расстояние Двт от ее центра, а затем по этой окружности до выхода на линию ВПП (см. фиг. 1). Радиус этой окружности R3 определяется в зависимости от значения заданной скорости Vзад, которую ЛА должен иметь в точке касания А в момент выхода на заданную высоту Н0. Таким образом обеспечивается минимум расстояния выхода ЛА на линию ВПП аэродрома, когда скорость ЛА велика на большом удалении и уменьшается по мере снижения и приближения к аэродрому до Vзад, на высоте Н0. Данный способ основан на формировании по текущим координатам ЛА, истинному курсу, высоте полета, составляющей скорости ЛА в вертикальной плоскости, крену, нормальной перегрузке, управляющих воздействий и изменении углового положения самолета на основе сформированных воздействий. Данный способ выбирается в качестве прототипа. Основным недостатком этого способа управления является следующее: из-за того, что путевая скорость ЛА Vтек в точке касания вынесенной окружности может превышать заданную скорость Vзад в этой точке (например, вследствие ветровых возмущений или когда ЛА возвращается на аэродром с большой (“неразрешенной”) высоты и для снижения к точке касания до заданной высоты Но развивает большую скорость), минимально возможный радиус разворота ЛА Rтекm (см. фиг. 2), зависящий от величины текущей путевой скорости Vтек ЛА и максимально возможного угла крена, будет превышать заданный радиус разворота RЗ. Это приведет к тому, что ЛА не впишется в заданную окружность и выйдет на линию ВПП с некоторым перерегулированием (см. фиг. 2). Вследствие перерегулирования ЛА может выйти из зоны действия посадочных радиосредств (заштрихованная область на фиг. 2) – курсо-глиссадного радиомаяка (КГМ) и войти в эту зону на расстоянии от ВПП, не дающем возможности выполнения посадки и требующем выполнения повторного захода на посадку, а следовательно, и дополнительных расходов топлива. Кроме того, перерегулирование вызывает движение ЛА по линии повторного захода (см. фиг. 2), но в противоположном направлении, которое предусмотрено для повторных заходов. Это приведет к уменьшению безопасности полета, если в зоне аэродрома есть другие ЛА, выполняющие повторный заход на посадку. Техническим результатом при реализации настоящего изобретения является повышение точности формируемой траектории ЛА при выходе на линию ВПП в заданную точку выхода ВТ (см. фиг.3). Данный технический результат достигается тем, что в известном способе управления, включающем формирование сигналов о заданном курсе и линейной дальности до точки касания заданной вынесенной окружности в зависимости от сигналов о координатах ЛА, координатах центра и радиуса вынесенной окружности, вычисленных по текущим координатам ЛА, курсу, высоте, вертикальной скорости, крену и нормальной перегрузке, формирование сигнала о программном значении высоты в зависимости от сигналов о заданной высоте ЛА, заданном угле наклона траектории и линейной дальности до точки касания заданной окружности, формирование сигналов управления заданной нормальной перегрузкой в зависимости от значений вертикальной скорости ЛА, текущей и программной высотах, формирование сигнала управления заданным креном в зависимости от значений истинного и заданного курсов ЛА в сторону вынесенной окружности, формирование сигналов управления изменением углового положения ЛА, дополнительно формируют сигнал текущего минимально возможного радиуса разворота в зависимости от значений путевой скорости ЛА и максимально возможного угла крена, формируют сигнал критической дальности до точки касания вынесенной окружности в зависимости от значений заданного курса, минимально возможного радиуса разворота и радиуса заданной вынесенной окружности, формируют управляющий сигнал заданного угла крена в сторону, противоположную направлению на вынесенную окружность, начиная с момента совпадения значения сигнала линейной дальности до точки касания заданной вынесенной окружности со значением сигнала критической дальности и вплоть до момента пока сигнал линейной дальности до точки касания новой вынесенной окружности с радиусом, равным минимально возможному радиусу разворота, не станет равным нулю. Дополнительные преимущества при достижении указанного технического результата: недопущение выхода ЛА из зоны действия посадочных радиосредств, увеличение безопасности полета в районе аэродрома, снижение расхода топлива. На фигурах 1 и 2 изображены траектории полета в горизонтальной плоскости, формируемые известным способом, когда скорость ЛА равна заданной (фиг. 1), и когда превышает ее (фиг. 2). На фигуре 3 представлена траектория полета в горизонтальной плоскости, формируемая предлагаемым способом, когда скорость ЛА может превышать заданную. Реализация предложенного способа управления осуществляется следующим образом. По текущим координатам ЛА (ХТ, VТ) и заданным координатам центра вынесенной окружности (Х0=ДВТ, V0=RЗ) определяется заданный курс ЛА где RЗ=4 км – радиус заданной вынесенной окружности. Сигнал заданного курса где К1 – известный коэффициент. После того, как истинный курс ЛА В продольной плоскости САУ работает в режиме стабилизации программной высоты НПР по следующему закону: где K2, К3 – известные коэффициенты, Vу – значение вертикальной скорости ЛА, Н – значение текущей высоты ЛА, НПР=Н0+tg(
Н0 – заданная высота ЛА в вынесенной точке, Отклонение рулевых поверхностей ЛА для маневра в продольной плоскости осуществляется по сигналу рассогласования между текущим и заданным ( Значение критической дальности (см. фиг. 3: DКР – расстояние от т. А до т. КТ) формируется в зависимости от величин текущего минимально возможного радиуса разворота где VТЕК – текущая путевая скорость ЛА,
g – ускорение силы тяжести. В момент выхода ЛА в критическую точку КТ (см. фиг. 3), т.е. когда D=DКР, осуществляется отворот ЛА от текущего направления с креном, противоположным направлению на вынесенную окружность, путем формирования заданного курса После прохождения ЛА точки В, т.е. когда D1 становится равной нулю, САУ формирует сигнал заданного крена теперь уже в другую сторону – по направлению к центру новой вынесенной окружности, на которую вышел ЛА. Сигнал После прохождения вынесенной точки ВТ (см. фиг. 3) происходит выравнивание ЛА по линии ВПП с курсом, равным курсу ВПП. Предлагаемый способ может быть реализован в бортовой цифровой вычислительной машине комплекса навигационного оборудования ЛА. Реализация предлагаемого способа не подразумевает изменение или дополнение аппаратуры, устанавливаемой на борту ЛА, и предполагает использование только известных сигналов и исполнительных механизмов комплекса навигационного оборудования ЛА. Литература 1) Регламент эксплуатации изделия 911-02 (КМИВ.461535.001 РЭ). 2) H.L. Ehlers, J.W. Kramer “Shuttle Orbiter Guidance System for the Terminal Flight Phase”, Automatica 1977, V13, №1. 3) Батенко А.П. Управление конечным состоянием движущихся объектов. М.: Советское радио, 1977 г., 256с. 4) Новодворский Д. – Е.П. и др. Методология летных испытаний, М.: Машиностроение, 1984 г.
Формула изобретения
Способ автоматического управления летательным аппаратом при выходе на линию взлетно-посадочной полосы, включающий формирование сигналов о заданном курсе и линейной дальности до точки касания заданной вынесенной окружности в системе координат, связанной с взлетно-посадочной полосой, в зависимости от сигналов о координатах летательного аппарата, координатах центра и радиуса вынесенной окружности, вычисленных по текущим координатам летательного аппарата, курсу, высоте, вертикальной скорости, крену и нормальной перегрузке, формирование сигнала о программном значении высоты в зависимости от сигналов о заданной высоте летательного аппарата, заданном угле наклона траектории и линейной дальности до точки касания заданной вынесенной окружности, формирование сигналов управления заданной нормальной перегрузкой в зависимости от значений вертикальной скорости летательного аппарата, текущей и программной высотах, формирование сигнала управления заданным креном в зависимости от значений истинного и заданного курсов летательного аппарата в сторону вынесенной окружности, формирование сигналов управления изменением углового положения летательного аппарата, отличающийся тем, что дополнительно формируют сигнал текущего минимально возможного радиуса разворота в зависимости от значений путевой скорости летательного аппарата и максимально возможного угла крена, формируют сигнал критической дальности до точки касания вынесенной окружности в зависимости от значений заданного курса, минимально возможного радиуса разворота и радиуса заданной вынесенной окружности, формируют управляющий сигнал заданного угла крена в сторону, противоположную направлению на вынесенную окружность, начиная с момента совпадения значения сигнала линейной дальности до точки касания заданной вынесенной окружности со значением сигнала критической дальности и вплоть до момента пока сигнал линейной дальности до точки касания новой вынесенной окружности с радиусом, равным минимально возможному радиусу разворота, не станет равным нулю, после прохождения заданной вынесенной точки выхода происходит выравнивание летательного аппарата по линии взлетно-посадочной полосы с курсом, равным курсу взлетно-посадочной полосы.
РИСУНКИ
|
||||||||||||||||||||||||||

 на точку касания А вынесенной окружности в системе координат, связанной с ВПП (см. фиг.3):
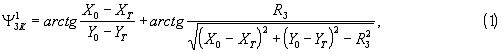
 ЗК=
 вместе с сигналом истинного курса ЛА
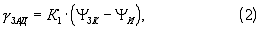
 ЗАД становится равным нулю и ЛА летит на точку А касания заданной вынесенной окружности.
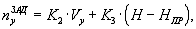
 ЗАД)·D – программное значение высоты,
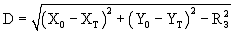 – линейная дальность до точки А касания заданной вынесенной окружности.
 ) значениями нормальной перегрузки.
 , радиуса заданной вынесенной окружности, заданного курса:
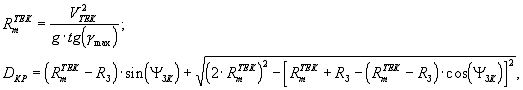
 , который вычисляется, как и
 , по формуле (1), только на точку касания В (см. фиг. 3) новой сформированной окружности с координатами центра
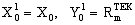 и радиусом
 . При этом вычисляется линейная дальность D’ от ЛА до точки В касания новой вынесенной окружности:
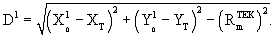
 формируется по следующей зависимости: