Патент на изобретение №2373481
|
||||||||||||||||||||||||||
(54) СПОСОБ СНИЖЕНИЯ ЗАМЕТНОСТИ ПОДВИЖНОГО ОБЪЕКТА ДЛЯ ОПТИКО-ЭЛЕКТРОННЫХ СИСТЕМ НАБЛЮДЕНИЯ ИЗ КОСМОСА
(57) Реферат:
Изобретение относится к области маскировки подвижных объектов от космических систем оптико-электронного наблюдения. Технический результат – снижение вероятности обнаружения объекта на кадровом снимке оптико-электронной системы космического аппарата наблюдения. Сущность изобретения заключается в том, что на основе известной дорожной сети полевого района и параметров орбиты космического аппарата с учетом временных ограничений, накладываемых на передвижение, формируют множество допустимых маршрутов. На основе временных интервалов пролета и параметров орбиты космического аппарата, пространственного положения подвижного объекта формируется множество взаимных пространственных положений для всех контрольных точек каждого маршрута из множества маршрутов относительного азимута и угла визирования объекта. Для определения возможностей использования маскирующих свойств местности в оптическом диапазоне для каждого интервала пролета космического аппарата наблюдения формируют множество количественных оценок видовых (излучательно-отражательных) характеристик подстилающей поверхности и характеристик зон оптической невидимости, образуемых объектами местности – естественными масками. Определяют маршрут с наибольшими возможностями по использованию маскирующих свойств местности. 6 ил.
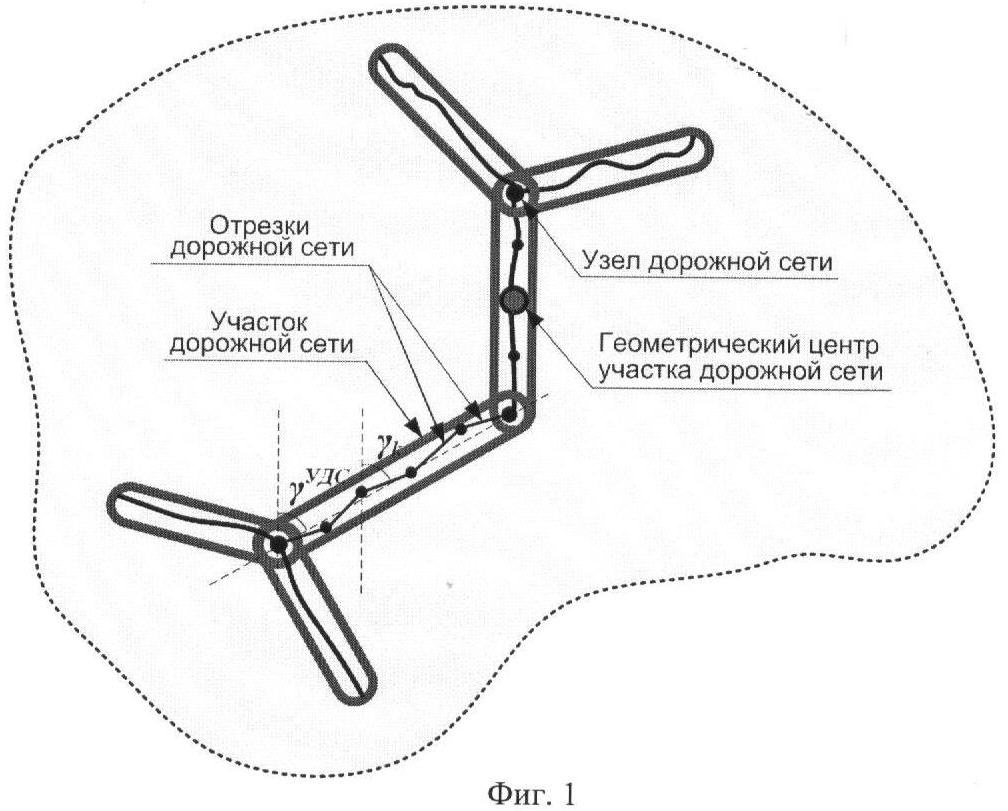
Предлагаемый способ относится к области маскировки наземных подвижных объектов от космических систем оптико-электронного наблюдения. Известны способы маскировки наземных подвижных объектов от различных систем наблюдения (патенты РФ Из известных способов наиболее близким к предлагаемому является «Способ скрытия мобильного объекта от радиолокационного наблюдения из космоса» (патент РФ 2.312.297, МПК8 F41Н 3/00, 2006), который и выбран в качестве базового объекта. Указанный способ основан на перемещении наземного мобильного объекта по маршруту движения с использованием зон скрытия. На основе априорно известных географического расположения маршрута движения объекта и параметров орбиты космического радиолокатора рассчитывают ориентацию и размеры зон скрытия для объектов участков местности, расположенных по маршруту движения. Перемещают мобильный объект по маршруту движения с учетом его скорости и расстояния между зонами скрытия в интервалах между моментами пролета космического радиолокатора и останавливают мобильный объект в моменты пролетов в зонах скрытия. Однако возможности данного способа используются не в полной мере. Он не учитывает временные ограничения на передвижение мобильного объекта, а также ряд демаскирующих признаков, например цветовой контраст с окружающим фоном. Кроме того, он не может быть использован для снижения вероятности обнаружения наземного подвижного объекта путем выбора маршрута движения с рациональным вариантом использования маскирующих свойств местности. Технической задачей изобретения является снижение вероятности обнаружения наземного подвижного объекта на кадровом снимке космической оптико-электронной системы наблюдения. Поставленная задача решается тем, что способ скрытия мобильного объекта от радиолокационного наблюдения из космоса, заключающийся в соответствии с ближайшим аналогом в перемещении наземного мобильного объекта по маршруту движения с использованием зон скрытия, согласно которому на основе априорно известных географического расположения маршрута движения объекта и параметров орбиты космического радиолокатора рассчитывают моменты времени пролета радиолокатором точек минимальной дальности до него от объекта и соответствующие им углы места и азимута, на основе априорно известных параметров ориентации диаграммы направленности антенны космического радиолокатора определяют углы места и азимута направления радиолокационного наблюдения из множества углов места и азимута направлений на точки минимальной дальности до радиолокатора, на основе априорно известных местоположения и высоты искусственных и естественных объектов участков местности, расположенных по маршруту движения, угла места и угла азимута направления радиолокационного наблюдения для каждого момента пролета космического радиолокатора рассчитывают ориентацию и размеры зон скрытия – зон радиолокационных наложений и радиолокационных теней, осуществляют выбор зон скрытия, обеспечивающих снижение уровня обнаружения, с учетом габаритных размеров мобильного объекта осуществляют перемещение мобильного объекта по маршруту движения с учетом его скорости и расстояния между зонами скрытия в интервалах между моментами пролета космического радиолокатора и остановку мобильного объекта в моменты его пролета в зонах скрытия, отличается от ближайшего аналога тем, что на дорожной сети полевого района с учетом временных ограничений, накладываемых на передвижение, формируется множество маршрутов движения подвижного объекта, на основе параметров орбиты космического аппарата оптико-электронного наблюдения определяются временные интервалы пролета над территорией полевого района, формируется множество параметров взаимного пространственного положения космического аппарата оптико-электронного наблюдения и подвижного объекта для всех маршрутов, для каждого интервала пролета космического аппарата оптико-электронного наблюдения, формируются множества количественных оценок излучательно-отражательных характеристик подстилающей поверхности, проявляющихся в видимом оптическом диапазоне длин волн электромагнитного излучения, и характеристик зон оптической невидимости, образуемых объектами местности – естественными масками, определяется маршрут с наибольшими возможностями по использованию маскирующих свойств местности, подвижный объект перемещается по маршруту с допустимыми отклонениями по времени прохождения контрольных точек, необходимыми для использования маскирующих свойств местности. Структурные элементы дорожной сети полевого района представлены на фиг.1. Графическое представление дальности по поверхности Земли и азимутальных углов показаны на фиг.2. Графическое представление наклонной дальности DЗ, углов визирования Реализация изобретения осуществляется следующим образом. Определяется дорожная сеть полевого района, которая представляет собой систему взаимосвязанных автомобильных дорог и представляется в виде графа (фиг.1)
V={vn,n=1(1)N}, W={wm,m=1(1)M}, где V – множество узлов графа; W – множество ребер (дуг). Пространственное расположение объектов графа дорожной сети G(V,W) задается метрикой М (множеством плановых прямоугольных координат). Для вершин задается точечная метрика M(vn)= С точки зрения моделирования процесса обнаружения подвижного объекта космическим аппаратом оптико-электронного наблюдения каждое ребро графа G{V,W) представляется в виде множества участков дорожной сети этого ребра:
где wm – m-ое ребро графа; Um – множество участков дорог w-го ребра. Под участком дорожной сети понимается линейный объект, состоящий из множества расположенных последовательно друг за другом отрезков дорожной сети, для которых значения их дирекционных углов сводятся к среднему значению (дирекционному углу участка дорожной сети):
где
K – общее количество отрезков дорожной сети, входящих в участок дорожной сети. На графе дорожной сети G(V,W) строятся возможные маршруты подвижного объекта
где
Ттр – временные ограничения на передвижение; T( Для каждого маршрута формируется множество контрольных точек, совпадающих с геометрическим центром участка дорожной сети. Рассчитывается время их прохождения подвижным объектом при средней скорости движения. Для расчета пространственно-временных параметров взаимного положения космического аппарата оптико-электронного наблюдения и подвижного объекта в единой системе отсчета выполняются следующие процедуры. Расчет производится на момент времени ti при условии, что заданы параметры кеплеровской орбиты космического аппарата оптико-электронного наблюдения и временной интервал пролета (to, tK) над полевым районом. Входные параметры по космическому аппарату оптико-электронного наблюдения: а – большая полуось орбиты, км; е – эксцентриситет орбиты (0<е<1, для круговых орбит е=0);
I – наклонение орбиты (0
(tо, t К) – временной интервал пролета. Входные параметры по подвижному объекту:
Выходные параметры:
DH – наклонная дальность, км. Высоты мест проекций космического аппарата оптико-электронного наблюдения и подвижного объекта ( Средний радиус Земли принимается равным RЗ=6371 км. Восточная долгота и северная широта принимаются со знаком «+» (плюс), а западная долгота и южная широта – со знаком «-» (минус). Значение шага по времени (ti+1-ti) расчета параметров пространственного положения космического аппарата наблюдения зависит от параметров орбиты и в данном случае принимается ее среднее значение, равное 20 с. Из уравнения Кеплера методом половинного деления шага определяется эксцентрическая аномаль E0 на момент t0
где к=398602,5 км3/с2 – гравитационная постоянная Земли. Вычисляется аргумент широты космического аппарата оптико-электронного наблюдения
Вычисляется высота расположения космического аппарата оптико-электронного наблюдения
Широта и долгота подспутниковой точки вычисляются по следующим формулам:
Дальность прямой видимости D0 рассчитывается по формуле:
Наклонная дальность DH определяется по формуле:
где DЗ – дальность по поверхности Земли между космическим аппаратом оптико-электронного наблюдения и подвижным объектом, задаваемая в качестве исходной величины либо при известных координатах, определяемая по формуле
Угол места из точки расположения подвижного объекта
Угол места подвижного объекта (из точки расположения космического аппарата оптико-электронного наблюдения)
Углы визирования из точки расположения космического аппарата оптико-электронного наблюдения рассчитываются по формулам:
Взаимные азимутальные углы, град, рассчитываются по формуле:
где
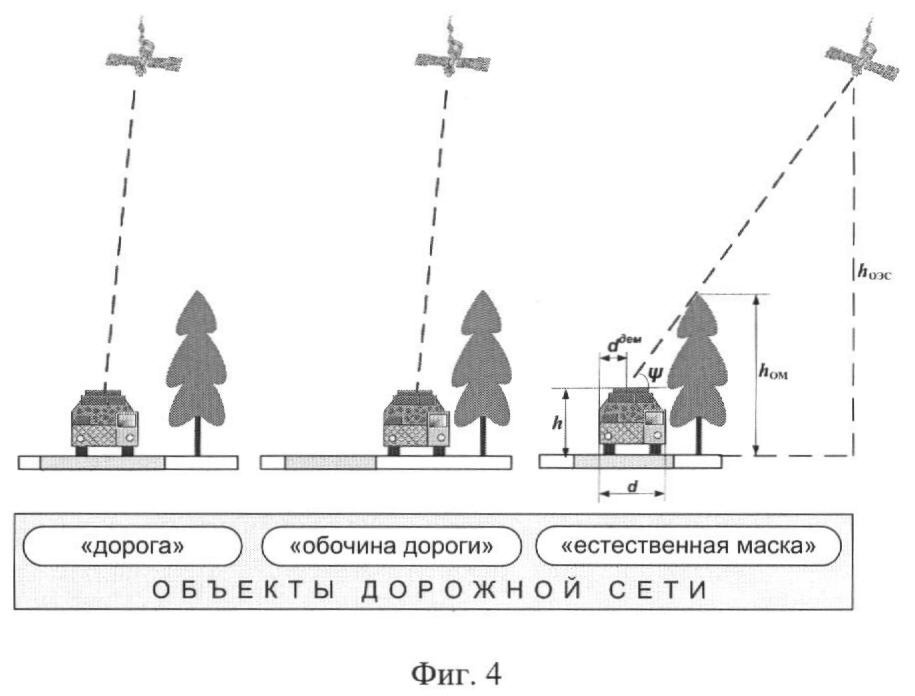
На основе параметров пространственного положения космического аппарата оптико-электронного наблюдения и подвижного объекта рассчитываются зоны оптической невидимости, образуемые естественными масками. Площадь поверхности подвижного объекта (SN), которую не удалось расположить в зоне оптической невидимости, вычисляется по формуле
где (l, d, h) – длина, ширина, высота подвижного объекта соответственно; (lом, hOM) – длина, высота объекта местности соответственно. При отсутствии возможностей по использованию объектов местности в качестве естественных масок (SN
где rO – коэффициент яркости объекта; rФ – коэффициент яркости фона (подстилающей поверхности). Вероятность обнаружения подвижного объекта функционально зависит от площади поверхности подвижного объекта и от его контраста с фоном. Формируется множество маршрутов подвижного объекта, удовлетворяющих требованиям по скрытности передвижения
где
РTP – требуемая вероятность обнаружения подвижного объекта; Р( Для выбранных маршрутов корректируются графики их прохождения для максимального использования маскирующих свойств местности
где ti – время прохождения i-ой контрольной точки маршрута
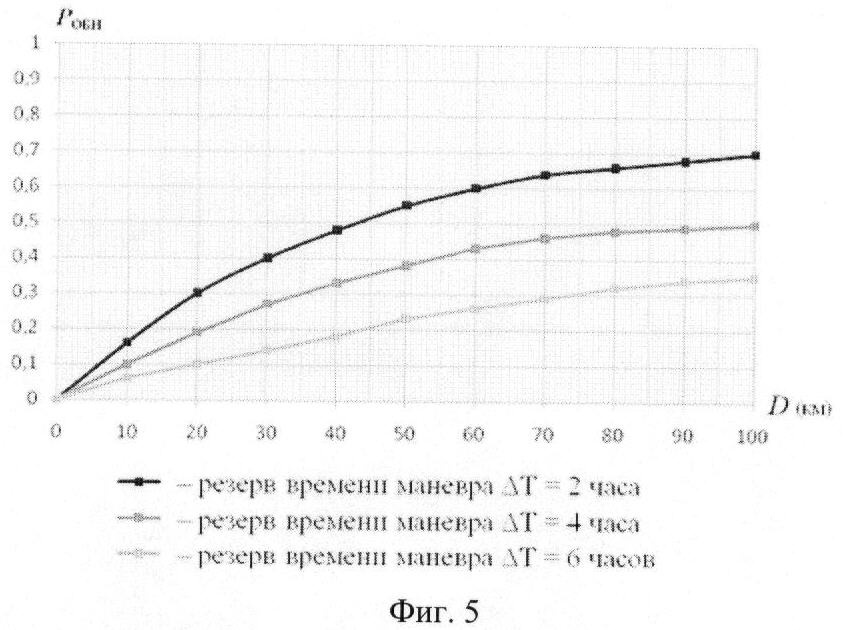
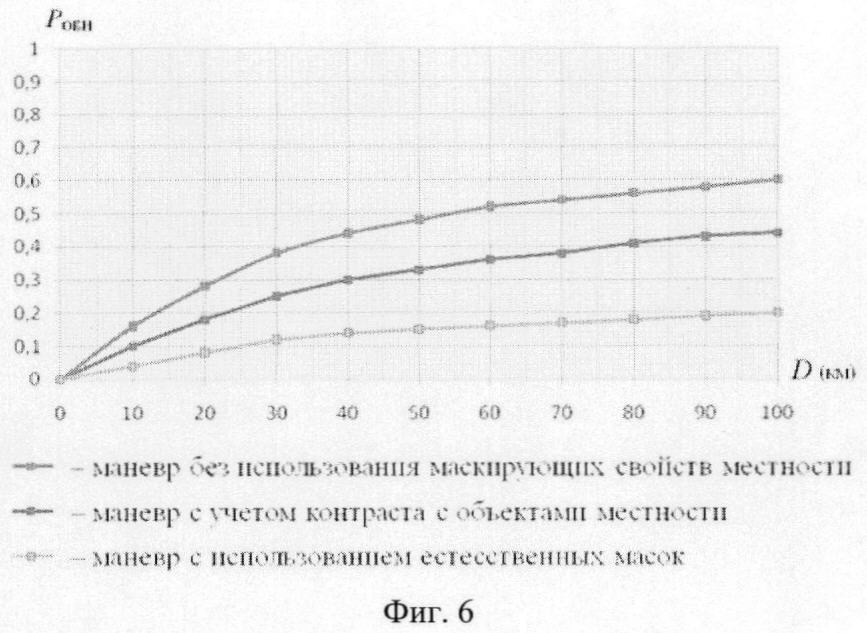
N – количество контрольных точек маршрута. Выбирается маршрут с наибольшим количеством оценок вероятности обнаружения подвижного объекта меньше заданной величины. Применение данного способа позволяет снизить заметность наземных подвижных объектов в ходе их целевого применения с помощью приемов организационной маскировки, таких как скрытие подвижного объекта с использованием естественных масок и цветового контраста с покрытием обочины дороги, требует замедления движения объекта или его полную остановку. Кроме того, представленный способ решает задачу обоснования выбора маршрута и графика его прохождения подвижным объектом. Результаты математического моделирования показали, что предлагаемый способ обеспечивает снижение заметности подвижного объекта для оптико-электронного наблюдения из космоса в 1,3-1,6 раза. Способ позволяет определять зависимость показателя скрытности (РОБН) маневра от протяженности маршрута (D) при различных временных резервах (фиг.5) и при различных вариантах использования маскирующих свойств местности (фиг.6). Преимущество способа заключается в исключении использования инженерно-технических мероприятий оптической маскировки, требующих существенных временных и ресурсных затрат.
Формула изобретения
Способ снижения заметности наземного подвижного объекта для систем наблюдения из космоса, включающий перемещение наземного подвижного объекта по маршруту движения с использованием маскирующих свойств местности, отличающийся тем, что при использовании систем оптико-электронного наблюдения, на основе априорно известных географического расположения дорожной сети и параметров орбиты космического аппарата оптико-электронного наблюдения и с учетом временных ограничений, накладываемых на передвижение подвижного объекта, формируют множество маршрутов его движения, разбивают дорожную сеть на участки, определяют время прохождения подвижным объектом контрольных точек, совпадающих с геометрическими центрами участков дорожной сети для каждого маршрута, на основе параметров орбиты космического аппарата с оптико-электронной системой наблюдения определяют временные интервалы пролета над территорией и для каждого интервала пролета формируют множество количественных оценок излучательно-отражательных характеристик подстилающей поверхности и характеристик зон оптической невидимости, образуемых естественными масками объектов местности, определяют маршрут с наибольшими возможностями по использованию маскирующих свойств местности, при этом подвижный объект с возможными замедлениями, ускорениями движения или остановками перемещают по маршруту с допустимыми отклонениями по времени прохождения контрольных точек для рационального использования маскирующих свойств местности.
РИСУНКИ
TK4A – Поправки к публикациям сведений об изобретениях в бюллетенях “Изобретения (заявки и патенты)” и “Изобретения. Полезные модели”
Напечатано: (72) Чарушников Алексей Валерьевич (RU)
Следует читать: (72) Чарушников Александр Валерьевич (RU)
Номер и год публикации бюллетеня: 32-2009
Код раздела: FG4A
Извещение опубликовано: 27.01.2010 БИ: 03/2010
|
||||||||||||||||||||||||||

 2.004.123.944, 2.005.129.373, 2.006.117.216, 2.006.124.136, 2.170.406 (10.07.2001), 2.178.136 (10.07.2001), 2.214.578 (20.10.2003), 2.248.002, 2.278.347, 2.284.002, 2.312.297 (12.10.2007), 2.313.056; патенты США
 и углов места
 приведено на фиг.3. Взаимное положение подвижного объекта, космического аппарата оптико-электронного наблюдения и естественной маски изображено на фиг.4. Графики результатов моделирования представлены на фиг.5 и фиг.6 соответственно.

 m, l=1(1)Lm}.
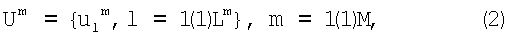
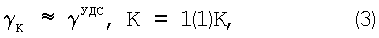
 k – дирекционный угол k-го отрезка дорожной сети;
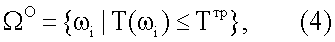
 0 – множество маршрутов подвижного объекта;
 i – вариант i-го маршрута;
 2
 );
 – время прохождения перигея (московское декретное время в секундах в заданной дате);
 N – широта, град;
 N – долгота, град;
 hN – высота расположения относительно уровня моря, км.
 M,N – взаимный азимутальный угол, град;
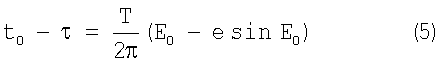
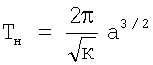 – период обращения космического аппарата оптико-электронного наблюдения;
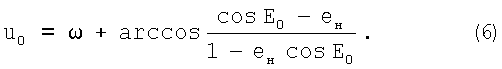
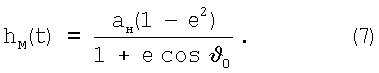
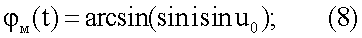
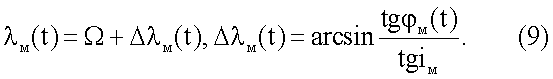
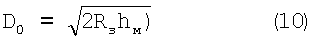
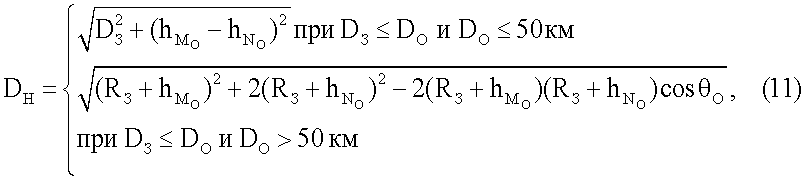
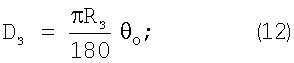
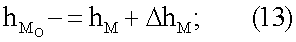
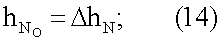
 – геоцентрический угол между точками проекции космического аппарата оптико-электронного наблюдения и подвижного объекта на поверхность Земли, определяемый по формуле
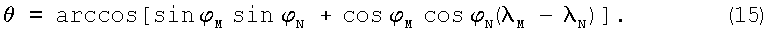
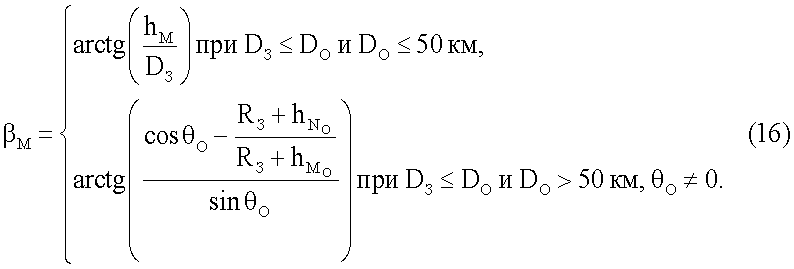
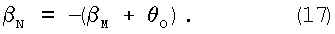
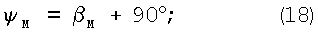
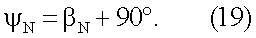
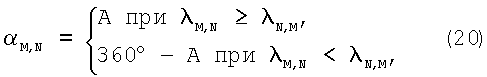
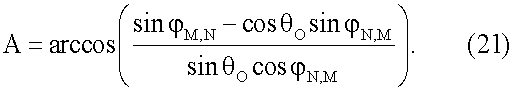
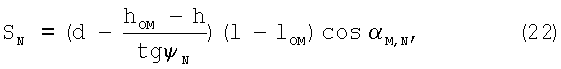
 l×d) вычисляют контраст подвижного объекта с дорожным покрытием и обочиной дороги
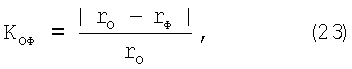
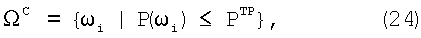
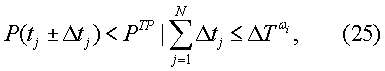
 – резерв времени по прохождению маршрута;